
机器人用电机驱动器
采用75 V STSPIN系列,实现更智能的电机设计
面向机器人设计的48 V高功率电机驱动器
以高功率密度和卓越控制能力,推动电机驱动架构演进
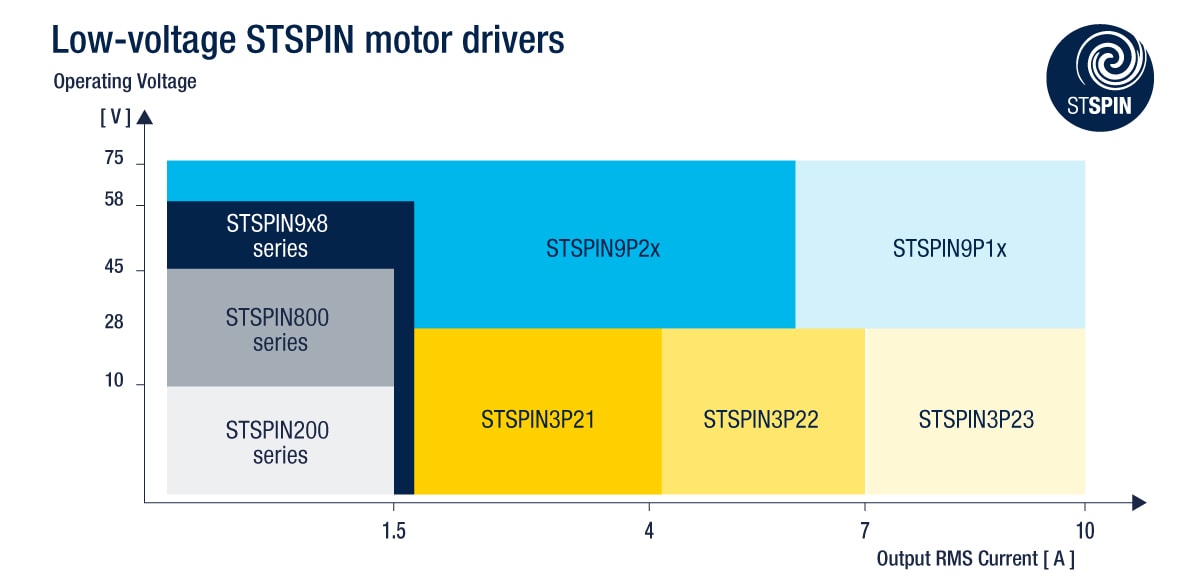
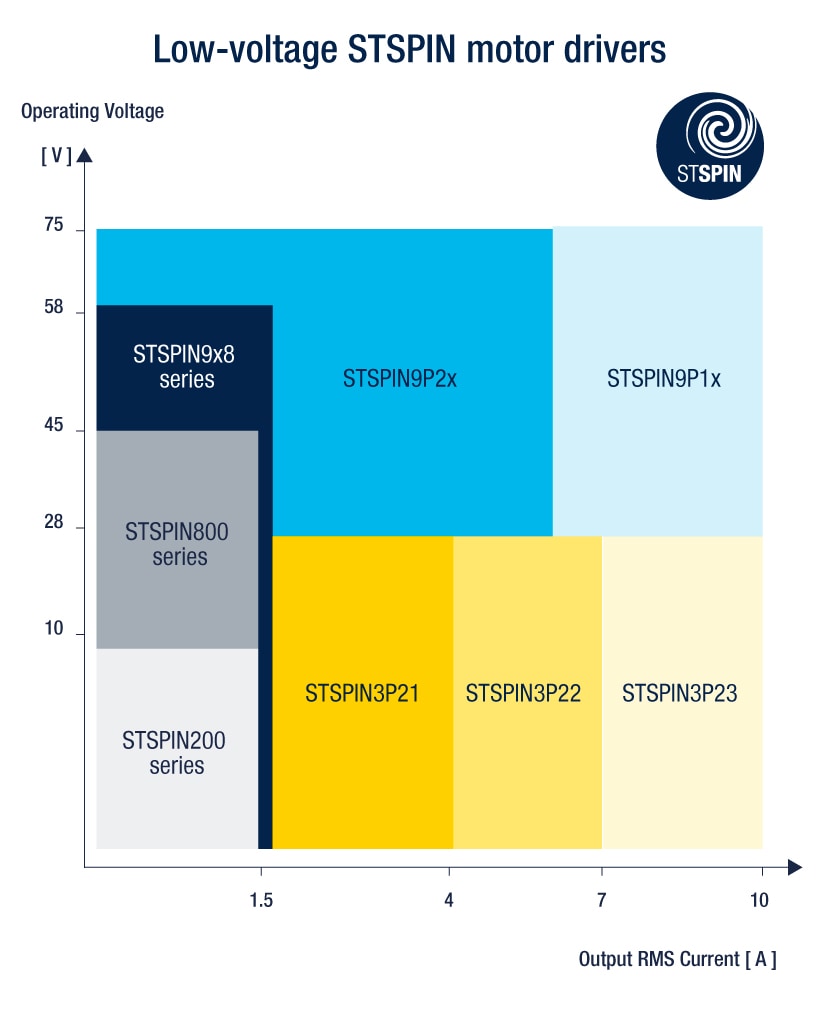
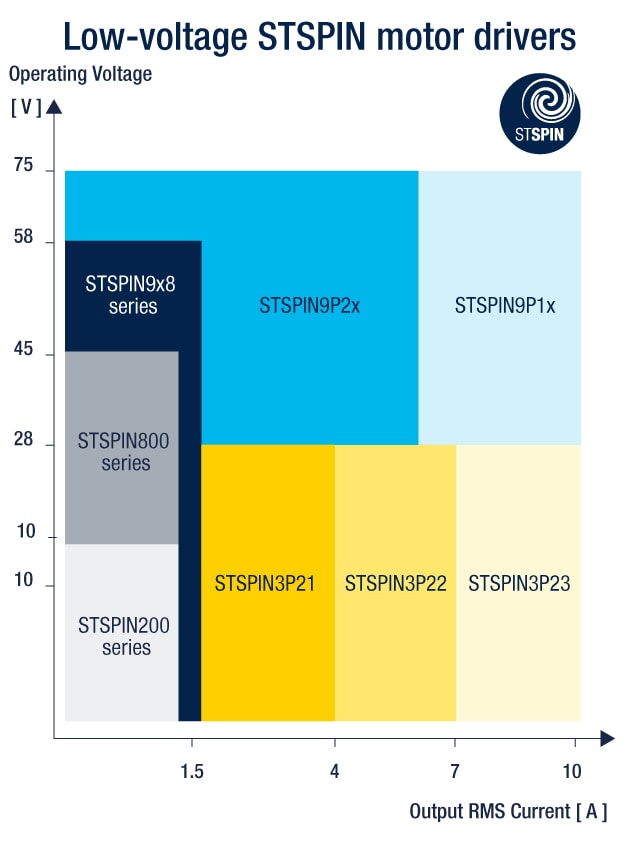
降低设计复杂度,同时不牺牲灵活性。STSPIN9P1和STSPIN9P2助力工程师为人形机器人及工业应用开发紧凑型、高功率48 V电机控制系统。二者将功率MOSFET、栅极驱动和控制功能集成于单一器件中。提供涵盖7 V至75 V电机电压范围的有刷直流、无刷直流和步进电机解决方案,帮助设计师简化开发流程、复用成熟设计,并满足广泛的机器人与工业应用需求。

为先进机器人系统提供模块化灵活性
AGV牵引轮和高负载关节
机器人关节(肩、膝、肘)
夹爪和精密运动执行器
应对48 V系统设计挑战
| 含义 | STSPIN解决方案 | 主要优势 |
|---|---|---|---|
| 48 V系统中的电源瞬变 | 再生制动和开关操作可能导致电机母线电压尖峰。峰值电压取决于工况条件。 | 建议的电机电源范围为7 V至75 V。检查最坏情况下的瞬态,并在必要时提供系统级钳位。 | 支持48 V系统设计,瞬态性能已在应用层面完成验证。 |
| 狭小空间中的散热问题 | 紧凑型机器人关节中的大电流会导致过热和EMI问题。 | 低RDS(on)与可调压摆率有助于管理导通损耗并优化开关行为。 | 支持紧凑型功率级设计。散热性能取决于完整的应用方案及其工作条件。 |
| 电流检测电路复杂 | 外部运算放大器会增加电流反馈回路的成本、噪声和元件数量。 | 集成差分电流检测放大器。 | 有助于简化PCB布局并减少外部元件数量。 |
智能高功率解决方案:选择理想的驱动器
专为复杂机器人、人形机器人关节和AGV牵引轮设计的48 V系统核心性能特性。


从概念到原型,只需三步
- EVLSPIN9P1x系列:适用于有刷直流或BLDC配置的双半桥评估板。
- EVLSPIN9P2x系列:适用于双向直流或步进应用的全桥评估板。
- EVLSPIN9P1-3PH:用于BLDC/PMSM配置的三相驱动板。
- 对于有刷直流电机:使用STSPIN Studio配置转速、驱动模式和PWM频率。
- 对于三相BLDC/PMSM:使用X-CUBE-MCSDK配合电机控制工作台与电机试运行 (Motor Pilot) 进行代码生成和实时调试。
展开
收起
